华中地区工业机器人减速机应用案例:高精度传动部件提升设备稳定性
在华中地区制造业智能化升级的浪潮中,工业机器人已成为汽车零部件、3C电子和金属加工产线的标配。然而,不少集成商和设备工程师发现,同样品牌的机器人,在焊接、搬运或打磨场景下的稳定性表现却参差不齐。问题的根源往往不在控制系统,而在于一个容易被忽视的核心部件——精密减速机。
为什么减速机决定了机器人的"手感"
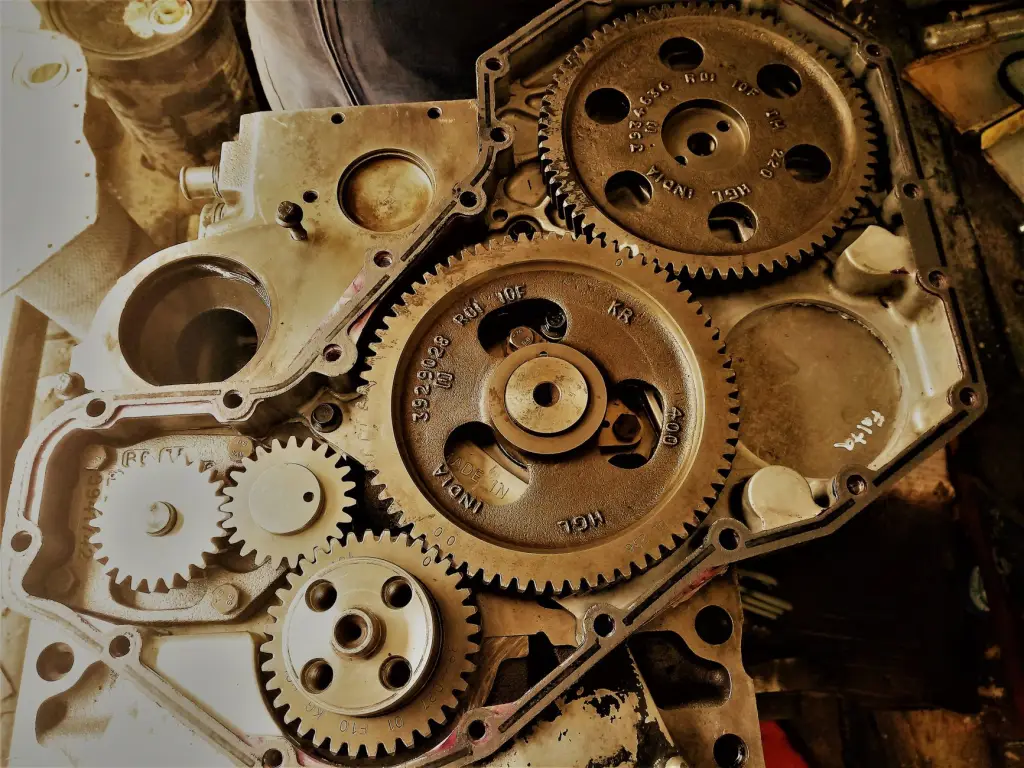
工业机器人的每一个关节,都需要减速机将伺服电机的高速低扭矩输出,转化为低速高扭矩的精准动作。目前主流方案中,基座和大臂关节多采用RV减速机,因其二级摆线针轮结构具备高刚性和抗冲击能力;而腕部和小臂关节则倾向使用谐波减速机,利用柔轮弹性变形实现轻量化与高精度。两者的配合精度,直接决定了机器人重复定位精度能否稳定在±0.05mm以内。

华中某汽车零部件工厂曾反馈,其六轴机器人在连续运行三个月后,焊接路径出现约0.3mm的偏移。排查后发现,J2轴RV减速机的背隙因润滑劣化而增大,导致传动设备整体刚性下降。这类问题在高温、高粉尘的车间环境中尤为常见。
选型与维护中的三个关键决策
要提升设备长期稳定性,需要从选型、装配和运维三个维度入手:
- 负载匹配留余量:RV减速机的额定扭矩应至少为实际工况峰值的1.5倍,避免频繁冲击造成针齿磨损。
- 润滑周期不可照搬手册:华中夏季车间温度常超40℃,润滑脂基础油析出速度加快,建议将换脂周期缩短20%-30%。
- 谐波减速机的柔轮疲劳监测:可通过采集关节电流频谱,提前识别柔轮微裂纹的早期特征频率。
以武汉一家系统集成商的实际案例来看,他们在打磨工位将原本的谐波减速机方案替换为高刚性RV减速机后,末端抖动幅度从0.12mm降至0.04mm,砂带寿命延长了约18%。这说明传动设备的选型并非"越精密越好",而是要与工艺力反馈特性匹配。

从单机精度到产线稳定性的跨越
单台机器人的减速机性能达标,并不意味着整条产线稳定。多台机器人协同作业时,节拍匹配和轨迹同步对减速机的回差一致性提出了更高要求。建议在批量部署前,对同批次精密减速机进行抽样背隙测试,将偏差控制在±1弧分以内。
此外,装配环节的预紧力控制同样关键。过盈量不足会导致运行中产生微滑移,过大则会加速轴承磨损。有经验的装配团队会使用扭矩-转角法配合激光干涉仪,确保每台关节的启动力矩落在设计窗口内。
随着华中地区新能源电池和光伏组件产线持续扩张,对RV减速机和谐波减速机的需求正从"能用"转向"长期稳定"。选择有技术支持的供应商、建立减速机健康档案、将振动监测纳入预测性维护体系,是当前设备管理者可以立即着手的三件事。传动部件的精度冗余,终将转化为产线综合效率的实实在在的提升。