精密减速机与RV减速机技术解析:结构差异及工业机器人选型要点
日期:2026-10-23
标签:精密减速机,RV减速机,谐波减速机,传动设备
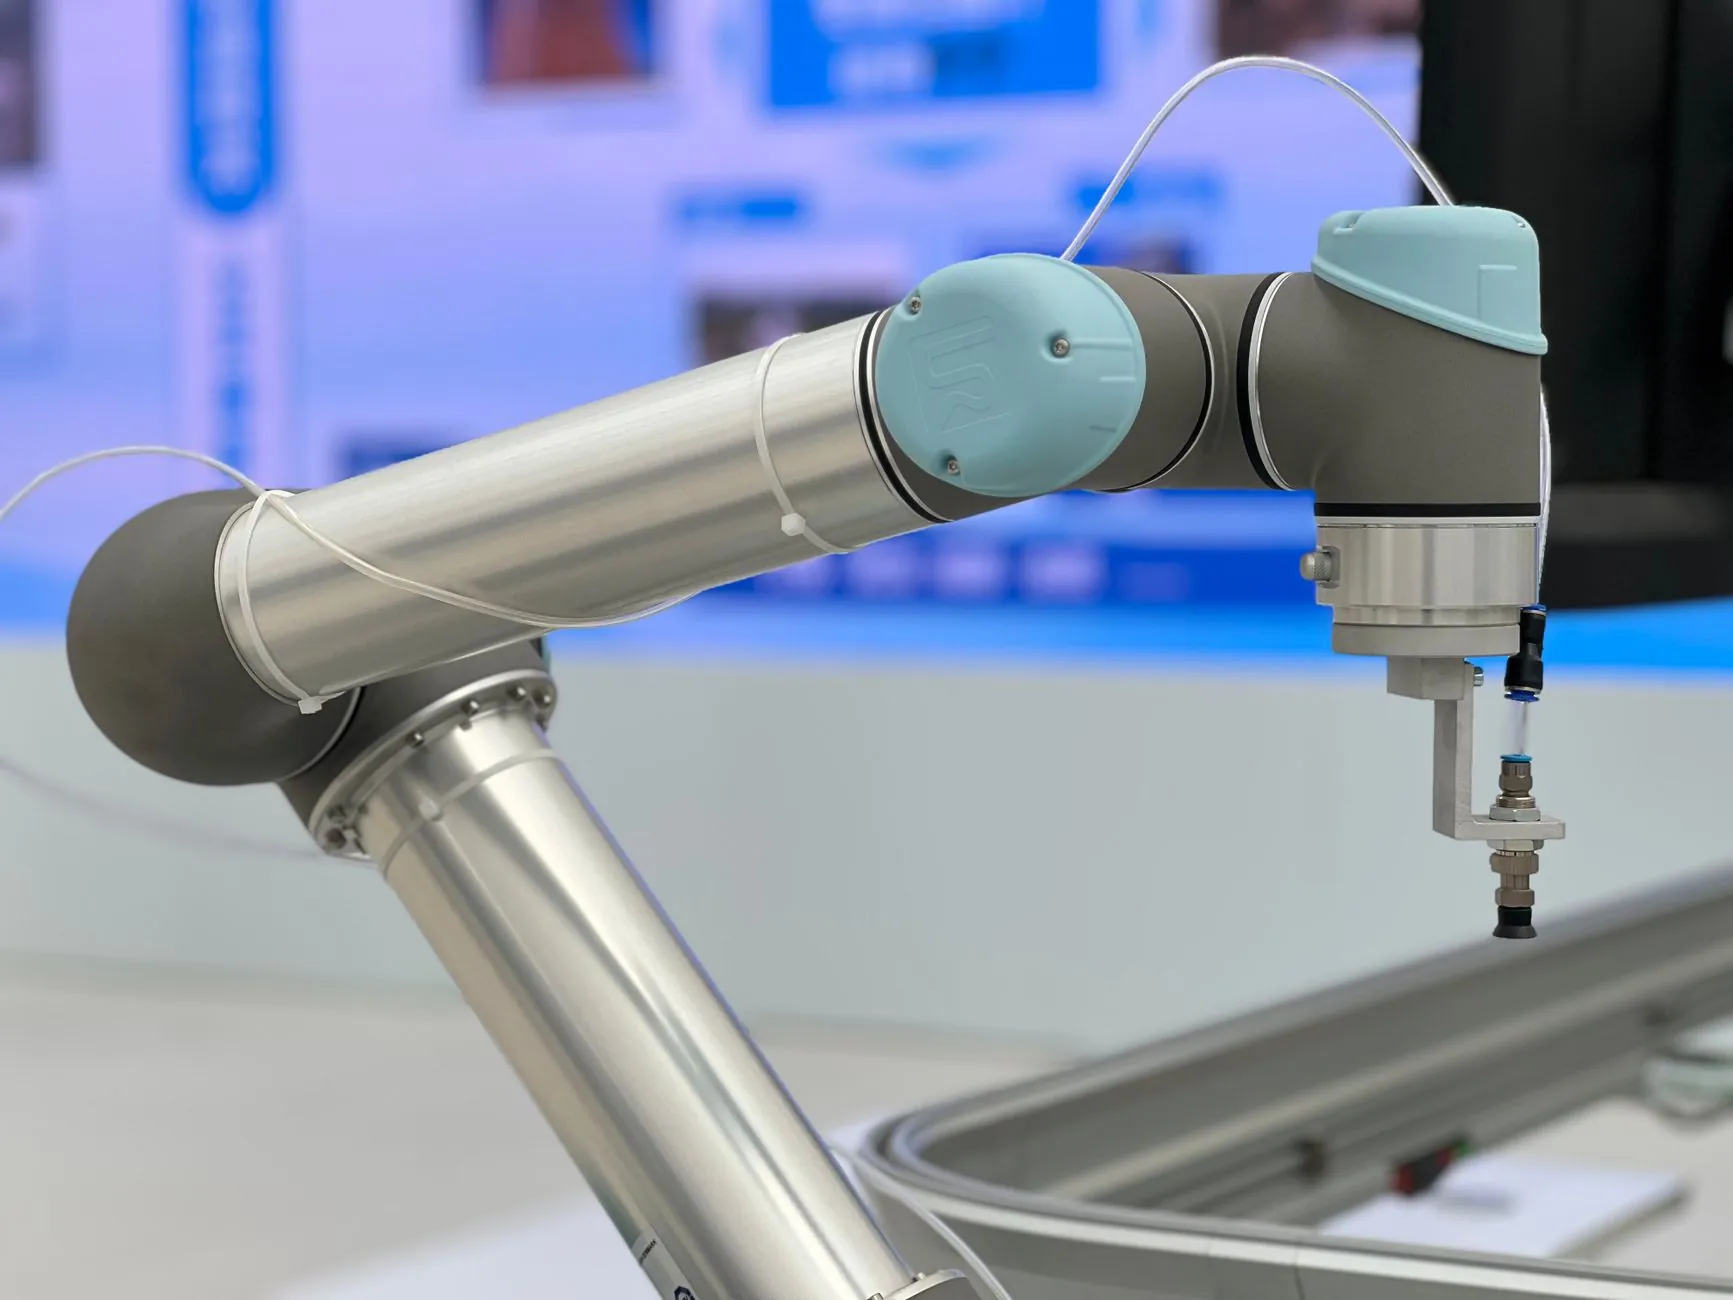
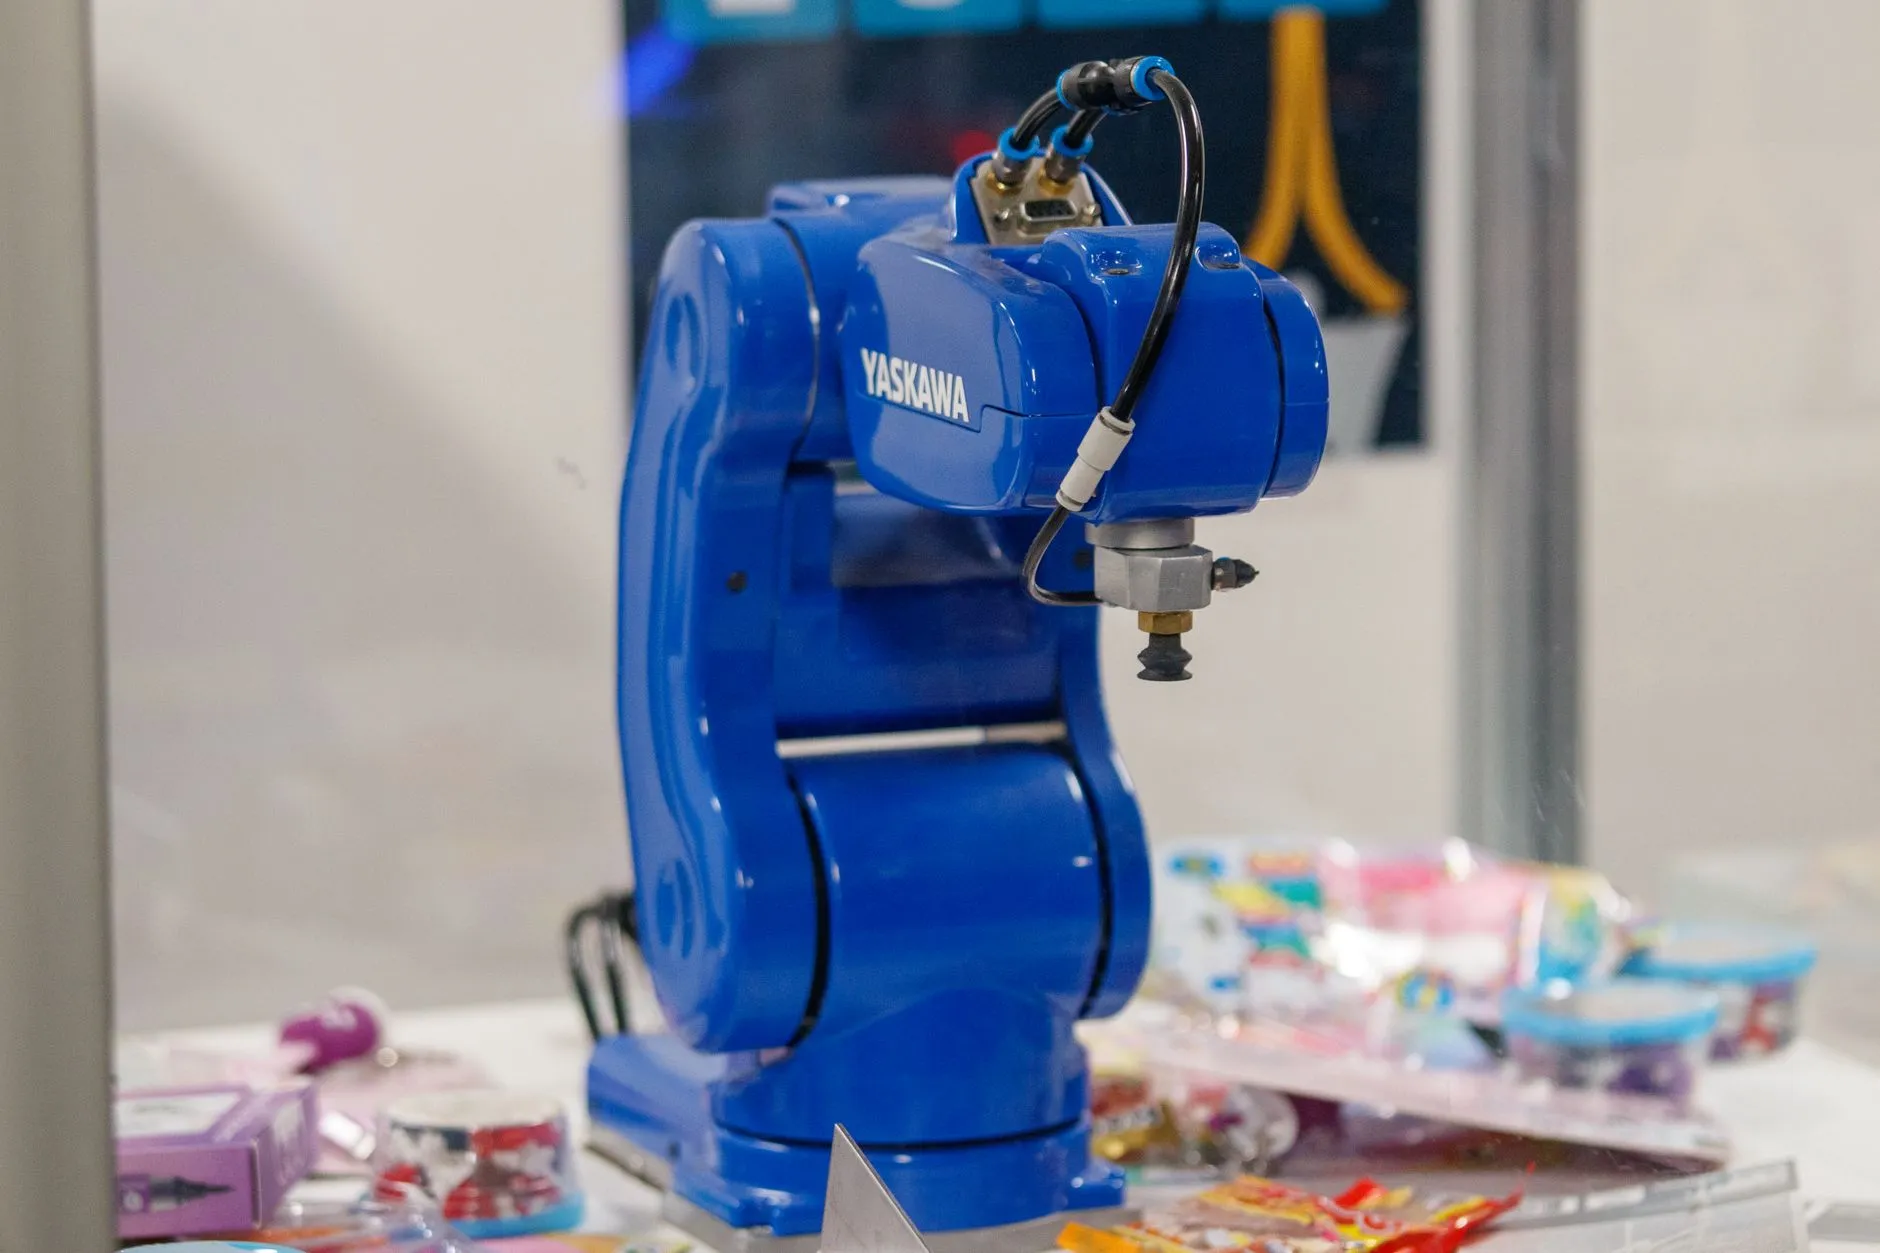
在工业机器人关节传动链中,减速机承担着降速增扭与精度传递的双重使命,其选型直接决定了整机的重复定位精度与刚性表现。不少设备集成商在方案阶段容易把精密减速机笼统对待,忽视RV与谐波两类产品在承载机理上的本质区别,导致后期出现精度衰减过快或成本冗余的问题。
结构差异:摆线针轮与柔轮传动的两条技术路线
RV减速机采用两级减速结构——第一级为渐开线行星齿轮,第二级为摆线针轮行星传动。摆线轮与针齿壳之间多齿同时啮合,啮合率可达60%以上,扭矩由数十个齿面共同分担,因此抗冲击能力与扭转刚性突出。其传动误差通常控制在1弧分以内,适合重载关节。
谐波减速机则依靠柔轮的弹性变形实现传动,结构仅含波发生器、柔轮、刚轮三个基本件,体积小、重量轻,单级减速比可达30~160。柔轮反复弹性变形的工作方式决定了它更适合中小负载、高精度场景,但抗过载能力存在物理上限。

选型实操:从负载谱反推减速机类型
选型不应只看额定扭矩,而要结合真实负载谱。可参考以下判断路径:
- 关节承受周期性冲击或需要高刚性支撑(如机器人底座、大臂)→ 优先RV减速机
- 末端腕部、小臂等轻量化关节,要求紧凑与高减速比 → 优先谐波减速机
- 需同时兼顾成本与精度,可对两类传动设备做混合配置
- 校核时重点关注启动停止扭矩、瞬时最大扭矩与平均负载扭矩三项
另一个易被忽略的细节是安装面的形位公差。RV减速机对安装端面的平面度与同轴度要求通常在0.02mm量级,超差会直接放大传动背隙。
数据对比:关键指标横向参照
以同规格段产品为例,RV减速机扭转刚性一般为谐波减速机的3~5倍,单级减速比范围约30~200,容许峰值扭矩更高;谐波减速机重量可轻40%以上,传动精度可达30角秒以内。采购精密减速机时,建议将背隙、刚性、寿命三项写入技术协议并做抽检验证,而非仅凭样本参数决策。

寿命维度上,RV减速机在额定工况下设计寿命普遍超过6000小时,谐波减速机则受柔轮疲劳限制,需结合润滑周期评估。传动设备选型的核心逻辑,是让减速机的力学特性与关节的真实工况曲线相匹配,而非追求单项参数最优。